

จุดอับหลังตู้คอนเทนเนอร์: รถฟอร์คลิฟท์กำลังถอย คนยืนอยู่ข้างประตู
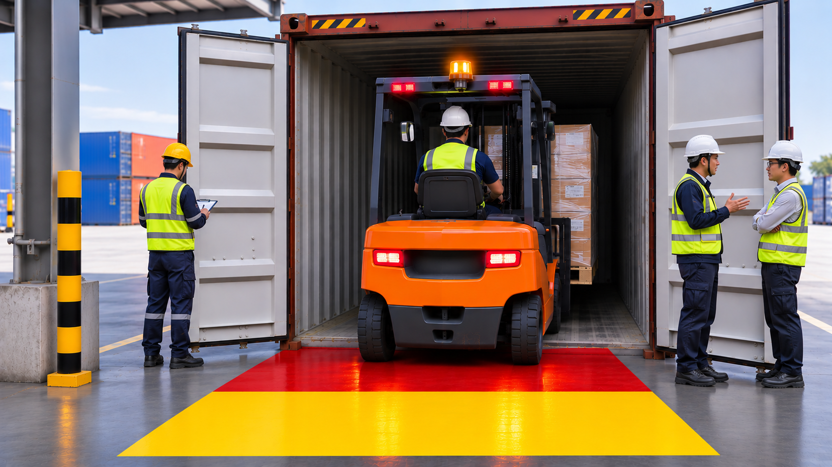
คนขับกำลังมองสินค้า
พนักงานอีกคนยืนทำงานอยู่ข้างประตูตู้คอนเทนเนอร์
ทั้งคู่กำลังทำงานตามปกติ แต่ในจังหวะเดียวกันนั้น อุบัติเหตุสามารถเกิดขึ้นได้โดยที่ทั้งสองฝ่ายยังไม่ทันเห็นอันตราย
ลองนึกถึงสถานการณ์ที่เกิดขึ้นได้บ่อยในพื้นที่โหลดสินค้า
รถฟอร์คลิฟท์ขับเข้าไปในตู้คอนเทนเนอร์เพื่อยกพาเลทออกมา
คนขับต้องจัดตำแหน่งงา ยกสินค้า และค่อย ๆ ถอยรถออกจากตู้
ขณะเดียวกัน พนักงานอีกคนอาจกำลังตรวจสินค้า เตรียมพาเลท หรือยืนทำงานอยู่บริเวณข้างประตูตู้
ผนังของตู้คอนเทนเนอร์ทำให้มุมมองจำกัด คนขับอาจกำลังหันมองด้านหลังเพียงด้านเดียว ส่วนพนักงานเองก็อาจกำลังหันหลังให้รถ
เมื่อรถเริ่มถอย ระยะระหว่างท้ายรถกับคนอาจลดลงอย่างรวดเร็ว
ถึงแม้ว่ารถจะมีเสียงถอยหลังอยู่แล้ว ก็ไม่ได้หมายความว่าพนักงานจะได้ยินและขยับออกทัน หรือคนขับจะเห็นและเบรกทันเสมอไป
คำถามจึงไม่ใช่แค่ว่า
รถมีสัญญาณเตือนหรือยัง
แต่คือ
ถ้ามีคนอยู่ในเส้นทางถอย รถสามารถตอบสนองได้เองหรือไม่
ทำไมงานโหลดตู้คอนเทนเนอร์ถึงมีความเสี่ยงต่างจากพื้นที่เปิด
พื้นที่ในและรอบตู้คอนเทนเนอร์มีข้อจำกัดหลายอย่างพร้อมกัน
ทางเข้าออกแคบ
ทัศนวิสัยของคนขับถูกบัง
คนขับต้องสนใจทั้งสินค้า ตำแหน่งงา และเส้นทางถอย
ขณะที่พนักงานคนอื่นอาจต้องยืนทำงานใกล้บริเวณประตูตู้
ถึงแม้หน้างานจะมีกฎว่าห้ามคนเข้าใกล้รถขณะปฏิบัติงาน แต่ในความเป็นจริง การเคลื่อนที่ผิดจังหวะเพียงไม่กี่วินาทีก็เพียงพอที่จะทำให้เกิดความเสี่ยงได้
อุปกรณ์เตือนพื้นฐานยังมีประโยชน์
เสียงถอยหลังช่วยบอกว่ารถกำลังเคลื่อนที่
ไฟกระพริบช่วยให้มองเห็นรถชัดขึ้น
กล้องช่วยให้คนขับเห็นมุมที่ปกติมองไม่เห็น
แต่ทั้งหมดนี้ยังต้องพึ่งการรับรู้และการตัดสินใจของคน
หากต้องการให้รถสามารถตอบสนองต่อคนที่เข้าใกล้จริง ๆ ระบบตรวจจับต้องเชื่อมต่อกับการควบคุมรถด้วย
จากการตรวจจับคน ไปสู่การชะลอและหยุดอัตโนมัติ
ระบบ AI Motion ของ Quick Autopart ใช้กล้อง AI ตรวจจับคน และเชื่อมต่อกับ Motion Controller เพื่อให้รถตอบสนองตามพื้นที่ที่กำหนด
สามารถตั้งการทำงานเป็นหลายระดับได้ เช่น
โซนสีเหลือง — ชะลอความเร็วอัตโนมัติ
เมื่อคนเข้าสู่พื้นที่เตือน ระบบสั่งให้รถลดความเร็วลงตามค่าที่ตั้งไว้
โซนสีแดง — สั่งหยุดรถ
เมื่อคนเข้าสู่พื้นที่อันตราย ระบบสามารถส่งคำสั่งหยุดรถได้
ความต่างสำคัญคือ รถไม่ได้ทำหน้าที่เพียงเตือนคนขับ
แต่สามารถตอบสนองต่อความเสี่ยงได้ด้วยตัวเอง
อย่างไรก็ตาม การสั่งหยุดไม่ได้หมายความว่ารถจะหยุดทันทีในจุดเดียว
ระยะหยุดจริงยังขึ้นอยู่กับความเร็วรถ น้ำหนักบรรทุก ประสิทธิภาพระบบเบรก สภาพพื้น และระบบควบคุมของรถแต่ละรุ่น
ดังนั้นระยะตรวจจับและระยะหยุดต้องทดสอบกับรถจริงและสภาพการทำงานจริง
แล้วถ้าความเสี่ยงไม่ใช่คน แต่เป็นของที่อยู่ด้านหลังล่ะ?
รถฟอร์คลิฟท์ที่ทำงานกับตู้คอนเทนเนอร์ไม่ได้มีความเสี่ยงแค่ชนคน
รถยังอาจถอยเข้าใกล้พาเลท ชั้นวาง เสา ผนัง หรืออุปกรณ์อื่น ๆ
ถ้าโจทย์คือการเตือนระยะห่างจากวัตถุ ระบบ Ultrasonic Sensor อาจเหมาะกว่า
เซ็นเซอร์สามารถตรวจวัดระยะห่างจากวัตถุที่อยู่ด้านหลังรถ และส่งเสียงเตือนตามระยะ
เมื่อรถเข้าใกล้วัตถุมากขึ้น เสียงเตือนจะถี่ขึ้น
ช่วยให้คนขับประเมินระยะได้ง่ายขึ้นเวลาถอยรถ จอดรถ หรือทำงานในพื้นที่แคบ
ในกรณีนี้ ระบบไม่จำเป็นต้องรู้ว่าวัตถุที่อยู่ด้านหลังเป็นคน พาเลท หรือผนัง
โจทย์คือการรู้ว่า มีวัตถุอยู่ใกล้ท้ายรถแค่ไหน
จึงไม่จำเป็นต้องใช้เทคโนโลยีแบบเดียวกันกับงานตรวจจับคน
ถ้าพื้นที่เดียวกันมีทั้งคน รถ และจุดอับสายตา จะทำอย่างไร?
ในหน้างานจริง พื้นที่หนึ่งอาจมีความเสี่ยงหลายแบบพร้อมกัน
มีพนักงานเดิน
มีรถฟอร์คลิฟท์หลายคัน
มีทางแยก
มีผนังอาคารบดบังสายตา
และมีจุดที่มองไม่เห็นรถที่กำลังเคลื่อนมาจากอีกฝั่ง
ถ้าทุกการตรวจจับทำให้รถหยุดเหมือนกันทั้งหมด การทำงานอาจสะดุดโดยไม่จำเป็น
แต่ถ้าทุกอย่างแค่ส่งเสียงเตือน ก็อาจไม่พอในกรณีที่มีคนอยู่ในเขตอันตราย
ระบบ UWB สามารถนำมาใช้ในพื้นที่ที่ต้องการกำหนดการตอบสนองต่างกันตามประเภทของ Tag
ตัวอย่างเช่น
| สิ่งที่ตรวจพบ | เทคโนโลยี / Tag | การตอบสนอง |
|---|---|---|
| คนอยู่ด้านหลังรถ | AI Motion / Person Tag | ชะลอหรือหยุด |
| วัตถุอยู่ใกล้ท้ายรถ | Ultrasonic | ส่งเสียงเตือนตามระยะ |
| รถอีกคันเข้าใกล้ | Vehicle Tag | ลดความเร็ว |
| จุดอับสายตาหรือทางแยก | Infrastructure Tag | ส่งเสียงเตือน |
UWB เหมาะกับพื้นที่ที่ต้องการแยกประเภทของความเสี่ยงและตั้งการตอบสนองต่างกัน
แต่ต้องเข้าใจว่า UWB จะตรวจจับสิ่งที่ติด Tag เท่านั้น
คนหรือรถที่ไม่มี Tag จะไม่ถูกตรวจจับผ่านระบบนี้โดยอัตโนมัติ
ปัญหาจริงไม่ใช่เลือกเซ็นเซอร์อะไร แต่คือควรให้รถตอบสนองแบบไหน
ในพื้นที่โหลดสินค้า รถฟอร์คลิฟท์อาจเจอสถานการณ์หลายแบบในเวลาไม่กี่นาที
ถอยออกจากตู้
ผ่านพนักงานที่กำลังเดิน
เข้าใกล้รถอีกคัน
ผ่านทางแยกที่มองไม่เห็น
แล้วถอยเข้าใกล้พาเลทอีกชุด
แต่ละสถานการณ์มีระดับความเสี่ยงไม่เหมือนกัน
บางกรณีแค่เตือนก็เพียงพอ
บางกรณีควรชะลอความเร็ว
บางกรณีต้องหยุดรถ
การตั้งให้ทุกความเสี่ยงใช้การตอบสนองเหมือนกันทั้งหมด อาจทำให้ระบบรบกวนการทำงานมากเกินไป หรือในทางกลับกันอาจป้องกันอันตรายได้ไม่พอ
เพราะฉะนั้นก่อนเลือกระบบ ควรเริ่มจากการถามว่า
อุบัติเหตุที่เราต้องการป้องกันคืออะไร และรถควรตอบสนองอย่างไร
ก่อนติดตั้งระบบ ควรดูการทำงานจริงก่อน
สำหรับพื้นที่โหลดตู้คอนเทนเนอร์ ควรดูว่า
พนักงานยืนอยู่ตรงไหน
รถเข้าและออกตู้ในทิศทางไหน
คนมีโอกาสเข้าไปอยู่ในเส้นทางถอยหรือไม่
มุมมองของคนขับถูกบังตรงไหน
รถวิ่งด้วยความเร็วเท่าไร
ระบบเบรกตอบสนองได้ดีแค่ไหน
และพื้นที่ตรวจจับควรเริ่มตรงไหนเพื่อไม่ให้รถหยุดบ่อยเกินไป
ระบบอัตโนมัติควรทำงานร่วมกับการจัดเส้นทางเดิน การแยกพื้นที่คนกับรถ การอบรมคนขับ และมาตรการด้านความปลอดภัยอื่น ๆ
ไม่ใช่ใช้แทนทั้งหมด
ระบบความปลอดภัยของรถฟอร์คลิฟท์ควรออกแบบจากสถานการณ์อุบัติเหตุจริง ไม่ใช่เริ่มจากว่าเรามีเซ็นเซอร์อะไรขาย
จาก Warning ไปสู่ Intelligent Response
Quick Autopart ออกแบบระบบความปลอดภัยสำหรับรถฟอร์คลิฟท์โดยเริ่มจากความเสี่ยงของหน้างาน
AI Motion ใช้สำหรับตรวจจับคนและเชื่อมต่อกับการชะลอหรือหยุดรถ
Ultrasonic ใช้สำหรับตรวจวัดระยะห่างจากสิ่งกีดขวาง
UWB ใช้สำหรับกำหนดการตอบสนองที่แตกต่างกันตามประเภทของ Tag เช่น คน รถ หรือจุดอับสายตา
เป้าหมายไม่ใช่การเพิ่มเสียงเตือนอีกหนึ่งเสียงในพื้นที่ที่มีเสียงอยู่แล้วมากมาย
แต่คือทำให้รถฟอร์คลิฟท์สามารถตอบสนองต่อความเสี่ยงได้อย่างเหมาะสม ก่อนที่ความเสี่ยงนั้นจะกลายเป็นอุบัติเหตุ
Quick Autopart — Digitalized Forklift Safety